协作机器人:人机共舞的“安全伙伴”
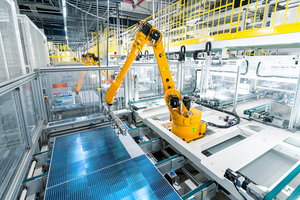
传统工业机器人工作时,周围通常设置围栏、安全门或光栅,将高速运动的机械臂与人员隔开。协作机器人却常常出现在工人身旁:工人负责摆放和检查零件,机器人负责搬运、拧紧或焊接;需要更换产品时,工人还可引导机械臂移动,重新设定作业位置。
2026 年世界机器人大会上,总部位于苏州的法奥机器人展示了工业级人形力控机械臂。据中国江苏网报道,该设备可完成零部件上下料、柔性装配及设备状态采集等操作。与追求高速、大负载的传统机器人相比,这类设备更注重力的感知与控制,能根据接触状态调整动作,为人机在相近空间内协同作业创造条件。
不过,“能够协作” 不等于 “可以随意接近”,“协作机器人” 也不等同于绝对安全。机器人是否需要围栏,不能仅凭产品名称判断,还需综合考虑其执行的任务、搭载的工具、运动速度以及人与它之间可能发生的接触方式。
能与人近距离共作业,依靠一套完整的安全控制系统
传统工业机器人通常追求更高的速度、负载和生产节拍。一台大型焊接或搬运机器人快速运动时,即使机械臂本身无故障,巨大的惯性也可能对附近人员造成危险。因此,这类设备一般需用围栏、安全门等防护设施,将人员与机器人工作区域隔离。
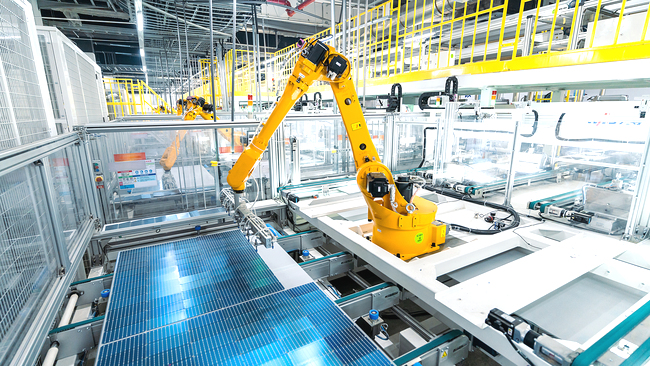
正在工作的机械臂,需要围栏等安全措施
协作机器人的设计思路则有所不同。其本体大多更轻量,边缘和外壳尽量采用圆滑结构,关节可依托电机状态或内置传感器检测外力。当机械臂受到异常阻力,或系统判断发生意外接触时,机器人可减速或停止运行。
这种能力常被称为碰撞检测,但它并非机器人像人一样“感到疼痛”。控制系统会对比机器人运动的指令状态和电机实际转矩输出状态。例如,机械臂按程序向前运动,电机却突然需要输出明显更大的转矩,系统即可能判断前方存在阻挡,并触发保护停止。部分协作机器人还在关节或末端安装力和力矩传感器,能够直接测量接触方向与受力大小。
人机共作业时,还可使用速度与距离监控。安全激光扫描仪、视觉设备或其他保护装置可检测人员与机器人的距离。工人位于较远区域时,机器人正常运行;人员逐渐靠近时,机器人减速;进入规定范围后,机器人停止动作。这样既能保持一定生产效率,又能减少人与高速运动设备直接接触的风险。
另一种常见方式是安全监控停止。当人员进入协作区域时,机器人保持停止;确认人员离开后,设备才恢复运行。工人与机器人虽共用同一工作空间,但并不一定同时动作。还有些场景允许人员直接引导机械臂运动,不过通常需满足相应控制条件,并启用手动引导模式。
ISO 10218 工业机器人安全标准,将安全监控停止、手动引导、速度与距离监控、功率和力限制列为四种主要协作操作模式。实际生产中可根据工序需要单独或组合使用。由此可见,人机协作并非依靠某一种传感器或急停按钮实现,而是一套涵盖机器人本体、控制系统和现场防护的完整安全设计。
小批量、多品种生产,更需要灵活的机器人
大批量生产中,同一种产品可连续制造很长时间,企业有条件建设专用生产线。机器人、夹具和传送设备围绕固定产品设计,只要工件状态稳定,就能以较高速度重复运行。
小批量、多品种生产则不同。订单数量可能不大,产品型号和工艺经常变化。若每更换一种产品,都要重新建设固定工位、改造围栏并长时间停线调试,自动化投入便难以发挥价值。协作机器人体积大多相对小巧,部署灵活,可安装于固定工作台,也可搭配移动底座、视觉系统和快换工具,在不同任务间切换。
协作机器人常采用拖动示教或图形化编程。进行拖动示教时,操作人员在符合安全要求的状态下,引导机械臂移动至指定位置,记录抓取点、放置点和运动路径。与逐行编写复杂程序相比,这种方式更直观,也便于熟悉工艺的人员参与调试。
但拖着机器人走一遍,并不代表程序已可直接投入生产。示教点是否准确,机械臂接近工件的方向是否合理,运动过程中是否可能碰撞夹具,工具打开和关闭的时机是否恰当,都需继续校核。更换工件后,还需检查负载、重心、夹持位置和运动范围是否变化。
协作机器人的力控能力在装配、打磨和检测等工序中具有明显优势。传统机器人主要按位置指令运动,若零件略有偏差,仍会沿原轨迹继续前进,可能导致卡滞或损伤。具备力控能力的机器人则可在接触零件后感知受力变化,适时调整位置和姿态。例如,在插接装配中,机器人可通过微小移动寻找合适位置;在表面打磨中,即使工件存在一定形状变化,也能尽量保持稳定的接触力。
这并不意味着机器人能自动适应任何产品。协作机器人的柔性仍建立在一定的标准化基础之上。来料尺寸变化过大、工件随意堆放、夹具定位不稳,都会增加识别与抓取难度。产品切换越频繁,越需清晰管理程序版本、工具参数和工艺要求。所谓柔性生产,并非取消标准,而是让同一套设备能在明确标准下更快地切换任务。
工程师在工厂控制机器人自动臂焊接电动汽车
人机协作,首先要明确安全边界
“协作机器人无需安全围栏” 是一个容易引发误解的说法。ISO 10218 标准在协作机器人安全说明中强调:只有部分采用功率和力限制等措施、并经过风险评估的应用场景,才可能不再需要传统围栏。评估对象也不仅是机器人本体,而是包括末端工具、工件、夹具和周围设备在内的整个应用系统。
一台机械臂即使能在碰撞时迅速停止,安装焊枪、刀具或尖锐夹爪后,仍可能产生灼伤、刺伤和切割风险。机器人搬运边缘锋利的金属板时,危险可能来自工件而非机械臂;搬运重物时,还需考虑夹持失效和工件坠落;机械臂靠近工作台运动时,人员的手也可能被挤压在机器人与固定物体之间。
因此,是否设置围栏,应根据现场风险评估决定。焊接、切割、高速搬运等工序,即便使用协作机器人,也可能需要隔离、排烟、防弧光或其他防护措施。一些工位中,可只开放工人与机器人需配合的区域,而对危险工具和设备继续采取局部防护。协作的目的并非拆掉所有防护,而是在控制风险的前提下,更合理地安排人与机器人的工作空间。
生产人员还应区分保护停止与紧急停止。保护停止是安全系统检测到人员进入、发生接触或出现异常状态后,按设定逻辑使机器人停止;紧急停止则用于突发危险,需人员立即中断设备运行。急停按钮不可作为日常停机按钮反复使用,也不能替代正常的操作和检修程序。
产品换型、工具更换或程序修改后,原有的安全条件可能随之改变。例如,夹爪加长后,机械臂末端可能进入原本无法到达的区域;工件重量增加后,停止距离和碰撞风险也可能变化;运行速度提高后,机器人与人员之间需保持的距离可能增大。因此,每次变更应用条件,都应依照企业安全规程重新检查,而不能因机器人本体未更换,便默认原有安全设置仍然适用。
协作机器人进入工厂后,产业工人的角色也从单纯完成某个动作,逐渐转向任务分配、质量判断和异常处理。机器人承担重复搬运、持续打磨和固定轨迹操作,工人则负责来料确认、产品换型、工艺调整和质量检查。当设备触发保护停止时,熟悉工序的人员还需判断,这次停机是可控的接触事件,还是夹具变动、工件偏移或程序设置不当带来的故障。
人与机器人在同一空间工作,真正重要的并非动作看起来多么默契,而是双方的任务和边界是否清晰。协作机器人负责稳定执行适合自动化的部分,产业工人负责观察变化、处理异常和优化工艺。只有在安全评估、程序管理和现场操作均得到落实后,这位与人并肩工作的 “安全伙伴”,才能真正适应小批量、多品种的柔性生产。
工厂中持操作终端的智能生产工人
文/刘玉柱、刘季伟 图/视觉中国